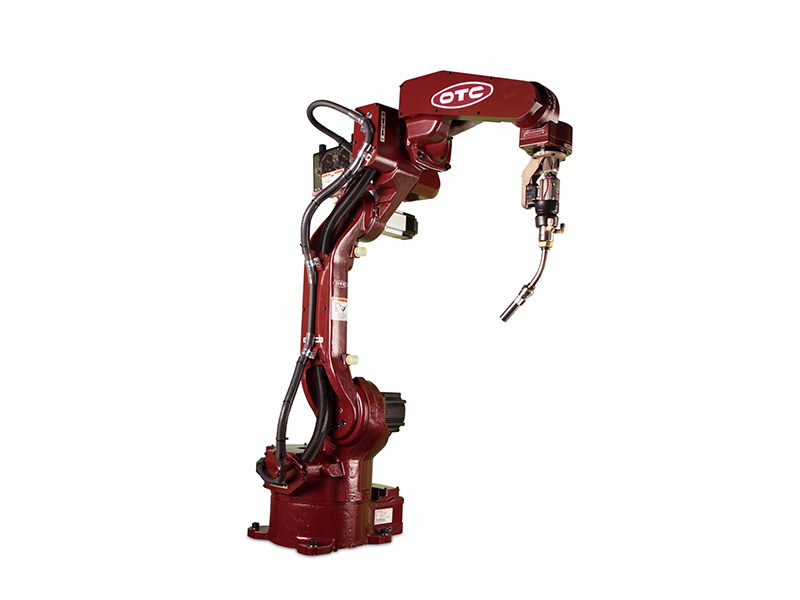
Automatisation du soudage robotisé FD-B1445
Paramètres techniques :
| Constructions | Type multi-joint vertical | ||
| Nombre d'axes | 6 | ||
| Poids maximal chargeable | 4 kg | ||
| Répétabilité de position | +/-0,08 mm (Remarque 1) | ||
| Système d'entraînement | Servomoteur à courant alternatif | ||
| Capacité de conduite | 2900 W | ||
| Commentaires sur l'emplacement | Codeur absolu | ||
| Amplitude de mouvement | bras | J1 (rotation) | +/- 170° (+/- 50° )(Remarque 2) |
| J2 (avant et arrière) | -155° ~+90(Remarque 3) | ||
| J3 (haut et bas) | -170° ~+245(Note 4) | ||
| poignet | J4 (Rotation) | +/- 155° (+/-170° )(Remarque 5) | |
| J5 (oscillation) | -45° ~+225 (Note 6) | ||
| J6 (Torsion) | +/- 205° (+/- 360° )(Notes 5、6) | ||
| Vitesse maximale | bras | J1 (rotation) | 2,97 rad/s {170° /s](2,27 rad/s {130° /s})(Remarque 2) |
| J2 (avant et arrière) | 2,97 rad/s {170° /s} | ||
| J3 (haut et bas) | 2,97 rad/s {170° /s} | ||
| poignet | J4 (Rotation) | 4,89 rad/s {[280° /s} | |
| J5 (oscillation) | 4,19 rad/s {240°/s} | ||
| J6 (Torsion) | 9,08 rad/s {520° /s} | ||
| Charge admissible au poignet | Couple | J4 (Rotation) | 10,1 N·m |
| J5 (oscillation) | 10,1 N·m | ||
| J6 (Torsion) | 2,9 N·m | ||
| Moment d'inertie | J4 (Rotation) | 0,38 kg·m2 | |
| J5 (oscillation) | 0,38 kg·m2 | ||
| J6 (Torsion) | 0,03 kgm2 | ||
| Plage de mouvement du robot | 3,57 m2 x 340° | ||
| Conditions environnementales d'utilisation | Température : 0~45° C, Humidité : 20~80% HR (sans condensation) | ||
| Poids corporel | 145 kg | ||
| Poids chargeable du bras supérieur | 10 kg (Remarque 7) | ||
| Méthode de montage | Sol, mur, à l'envers | ||
| Couleur du corps | Brun rougeâtre | ||

Détails de tuyaux pouvant être traités

Assistance technique · Robot QINGGONG
Contrôle de qualité plus strict · Améliorer la qualité